Servo nối tiếp là một loại động cơ servo được điều khiển bằng giao thức truyền thông nối tiếp. Thay vì tín hiệu điều chế độ rộng xung (PWM) truyền thống, servo nối tiếp nhận lệnh và hướng dẫn thông qua giao diện nối tiếp, chẳng hạn như UART (Bộ thu-phát không đồng bộ đa năng) hoặc SPI (Giao diện ngoại vi nối tiếp). Điều này cho phép điều khiển vị trí, tốc độ và các thông số khác của servo một cách tiên tiến và chính xác hơn.
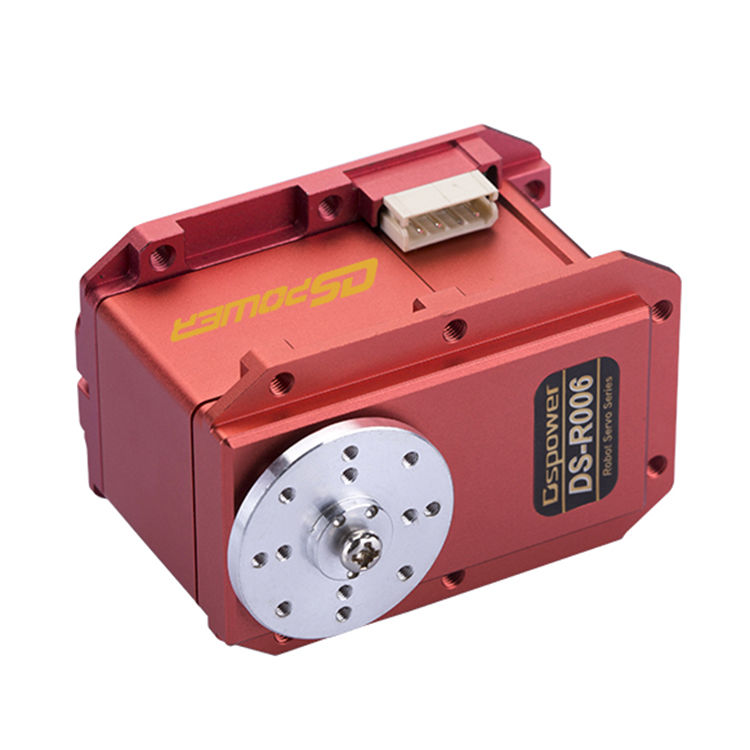
Servo nối tiếp thường được tích hợp bộ vi điều khiển hoặc chip giao tiếp chuyên dụng để diễn giải các lệnh nối tiếp và chuyển đổi chúng thành các chuyển động động cơ phù hợp. Chúng cũng có thể cung cấp các tính năng bổ sung như cơ chế phản hồi để cung cấp thông tin về vị trí hoặc trạng thái của servo.
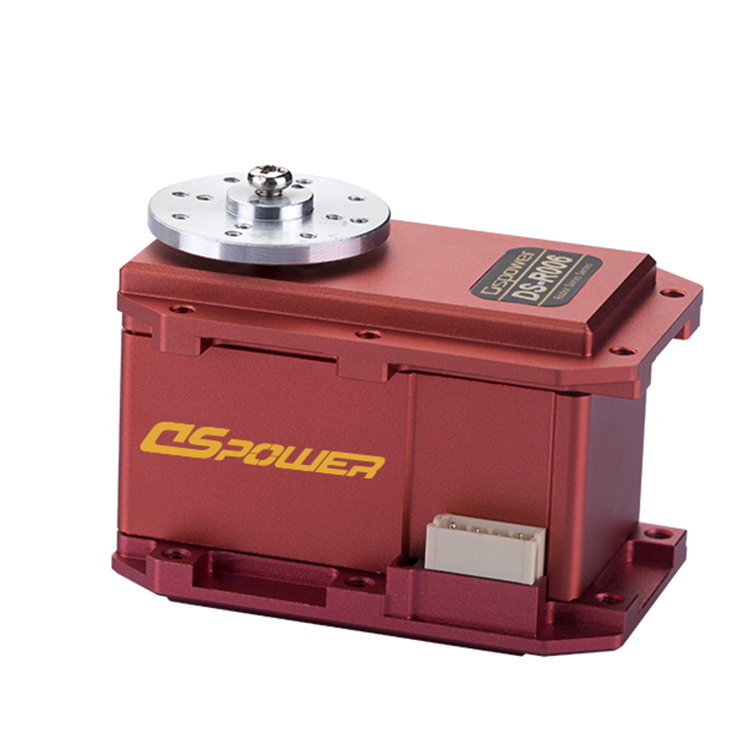
Bằng cách sử dụng giao thức truyền thông nối tiếp, các servo này có thể dễ dàng tích hợp vào các hệ thống phức tạp hoặc được điều khiển bởi vi điều khiển, máy tính hoặc các thiết bị khác có giao diện nối tiếp. Chúng thường được sử dụng trong robot, tự động hóa và các ứng dụng khác đòi hỏi khả năng điều khiển chính xác và có thể lập trình được động cơ servo.
Thời gian đăng: 07-06-2023